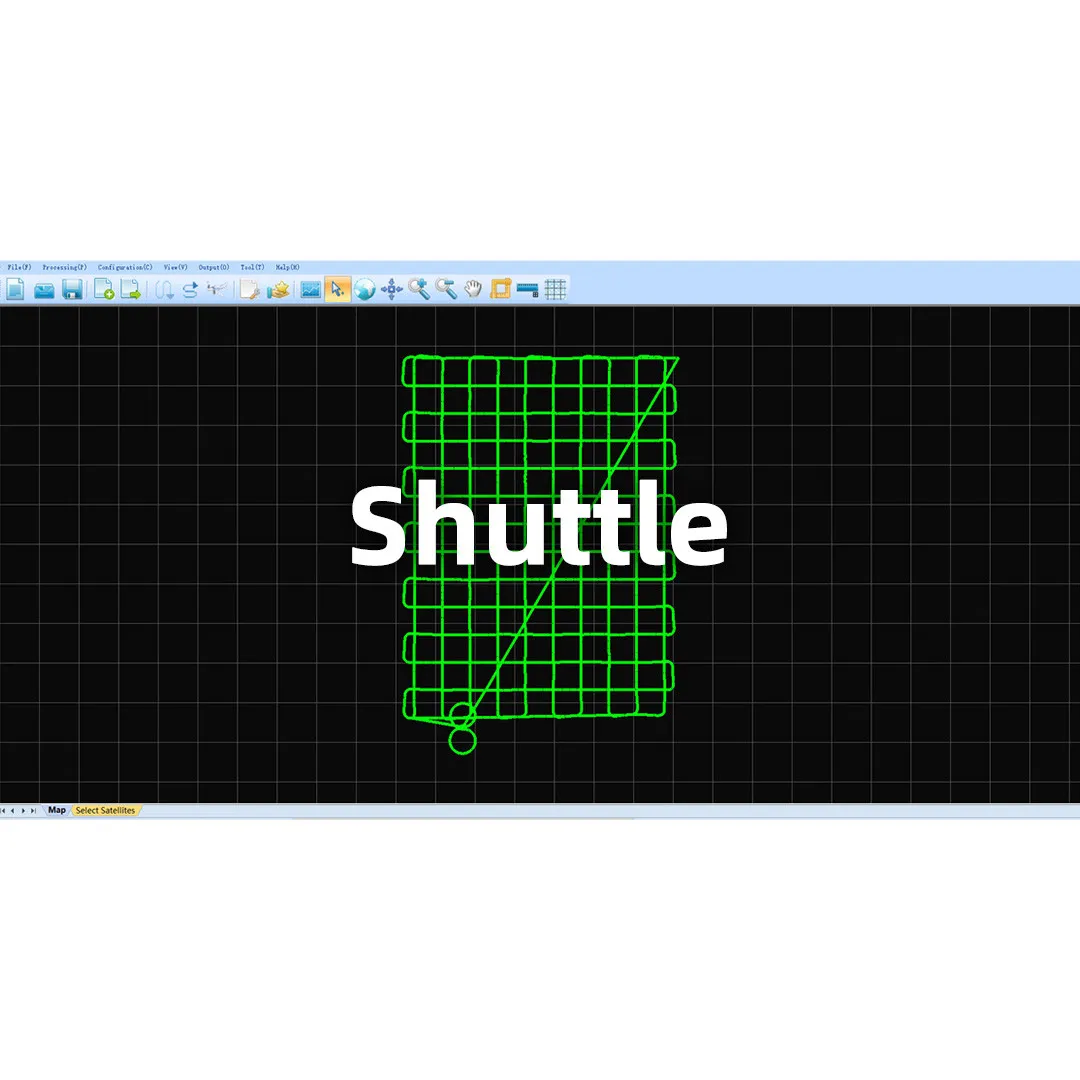
Software de post-procesare a traiectoriei GNSS/INS
Shuttle
Software de post-procesare GNSS/INS care calculează traiectoria, viteza și atitudinea platformei, pentru fotogrametrie aeriană și cartare mobilă.
Preț la cerere · ofertă pe configurație
- Precizie
- < 5 cm
- Sisteme GNSS
- GPS, GLONASS, BeiDou II, Galileo
- Moduri de procesare
- GNSS și GNSS/INS
- Livrare
- ~14 zile lucrătoare
- Garanție
- 12 luni, extensibilă la 14
- Instruire
- La punerea în funcțiune
Pe scurt
Shuttle este software-ul producătorului de post-procesare a datelor GNSS și inerțiale. Pe baza motorului propriu GGPoS, procesează date GPS, GLONASS, BeiDou II și Galileo, în simplă și dublă frecvență, fie numai GNSS, fie în soluție integrată GNSS/INS. Rezultatul este o traiectorie cu poziție la nivel centimetric, viteză la nivel de milimetri pe secundă și atitudine la nivel de miliradiani. Rezolvarea ambiguităților într-o singură epocă elimină timpul de inițializare, iar filtrarea Kalman de ordin superior combină fazele purtătoare GNSS cu datele IMU. Lucrează cu IMU incrementale și de tip rată, cu model configurabil al erorilor aleatoare.
Aplicații
- Fotogrametrie aeriană
- Cartare mobilă în mediul urban
- Căi ferate și transport inteligent
- Platforme aeriene și vehicule fără pilot
Specificații
Valorile sunt preluate din pagina produsului publicată de producător. Dacă ai nevoie de fișa tehnică completă, cere-o odată cu oferta.
Performanțe
- Precizie
- < 5 cm
- Poziție
- Nivel centimetric
- Viteză
- Nivel de mm/s
- Atitudine
- Nivel de miliradiani
- Sisteme GNSS
- GPS, GLONASS, BeiDou II, Galileo
- Frecvențe
- Simplă și dublă frecvență
Funcții
- Motor de calcul
- GGPoS
- Procesare GNSS
- Poziție și viteză GNSS, în mai multe moduri
- Integrare GNSS/INS
- Poziție și atitudine din soluția integrată
- Rezolvarea ambiguităților
- Într-o singură epocă
- Filtrare
- Kalman de ordin superior
- IMU acceptate
- Incrementale și de tip rată, cu model configurabil al erorilor aleatoare
- Evenimente cameră
- Procesarea evenimentelor de declanșare a camerei
Formate
- Decodare date GNSS
- Fișiere .kqs în .20o
- Ieșire
- Rezultate GNSS, rezultate GNSS/INS, POS
Ce intră în livrare
- Versiune de evaluare disponibilă la cerere
- Instruire la punerea în funcțiune
- Suport tehnic în România
Echipamentul se importă de la producător, în aproximativ 14 zile lucrătoare de la confirmarea comenzii. Termenul exact pentru configurația ta este cel din ofertă.
Prețul final depinde de configurație — platforma de montaj și pachetul software de postprocesare — și se stabilește după o scurtă analiză a proiectelor tale.
Compară cu
- PortabileRecomandat · 203G
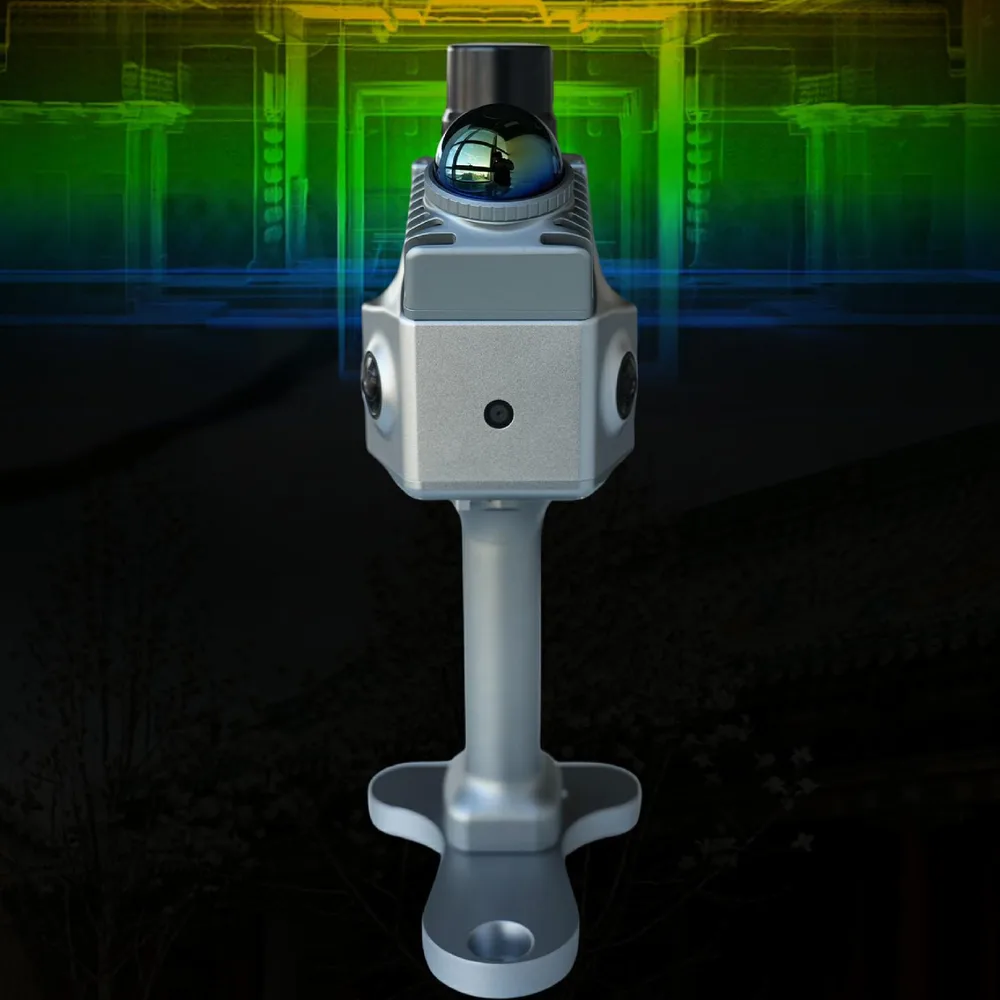
GS-203G
Scaner SLAM portabil
Scaner SLAM de 1 kg, cu senzor Livox Mid-360, precizie absolută de 3 cm, cameră pentru SLAM vizual și montaj portabil, pe rucsac sau pe vehicul.
- Precizie absolută
- 3 cm
- Greutate
- 1 kg
- Preț final
- 4.474 USD
- SoftwarePCC
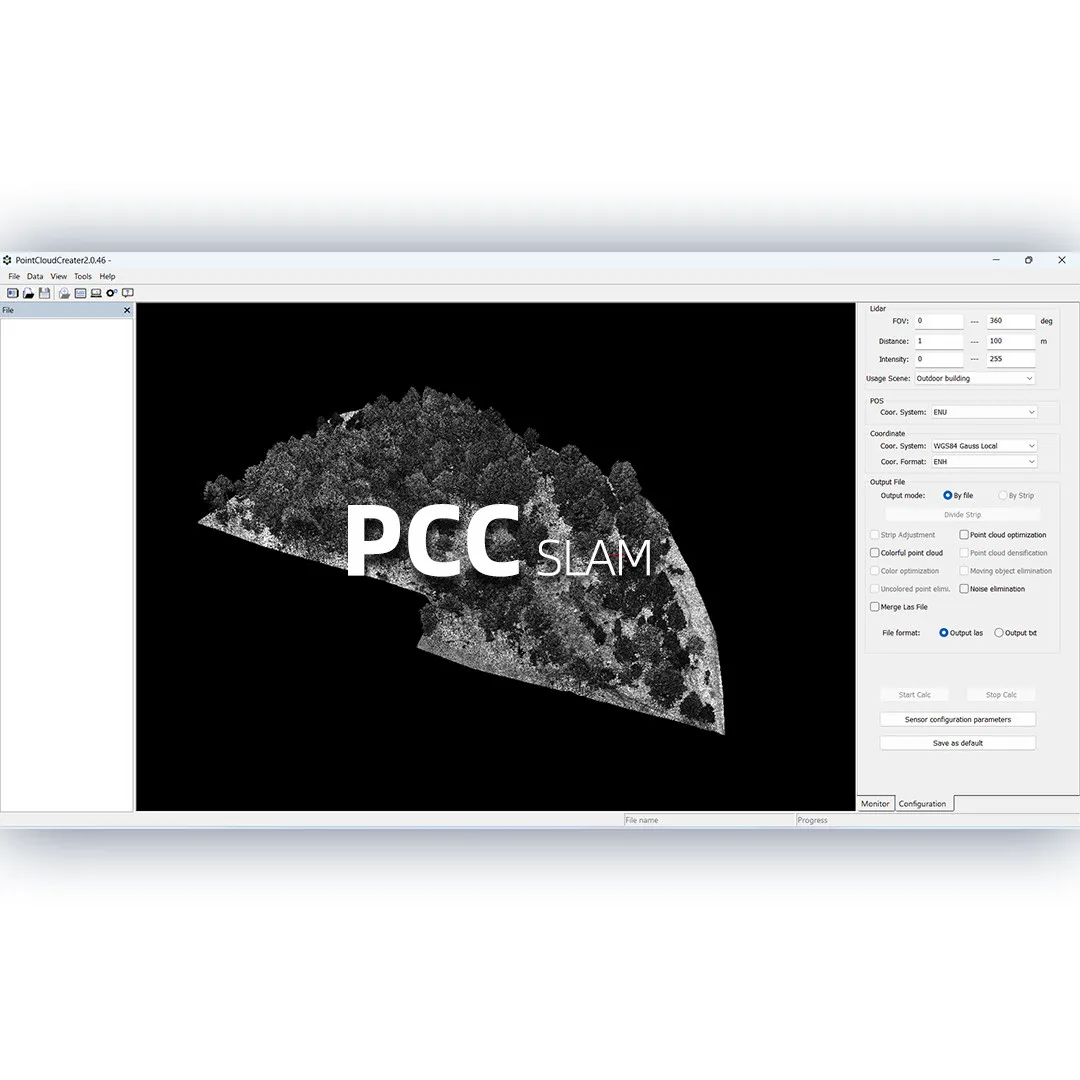
PointCloudCreater
Software de preprocesare LiDAR
Software care calculează traiectoria din datele GNSS și IMU și generează norul de puncte colorat, în format LAS, pentru LiDAR pe dronă, vehicul sau portabil.
- Precizie după ajustarea pe benzi
- 2–3 cm
- Formate de ieșire
- LAS, PT
- SoftwareGAH 5.0
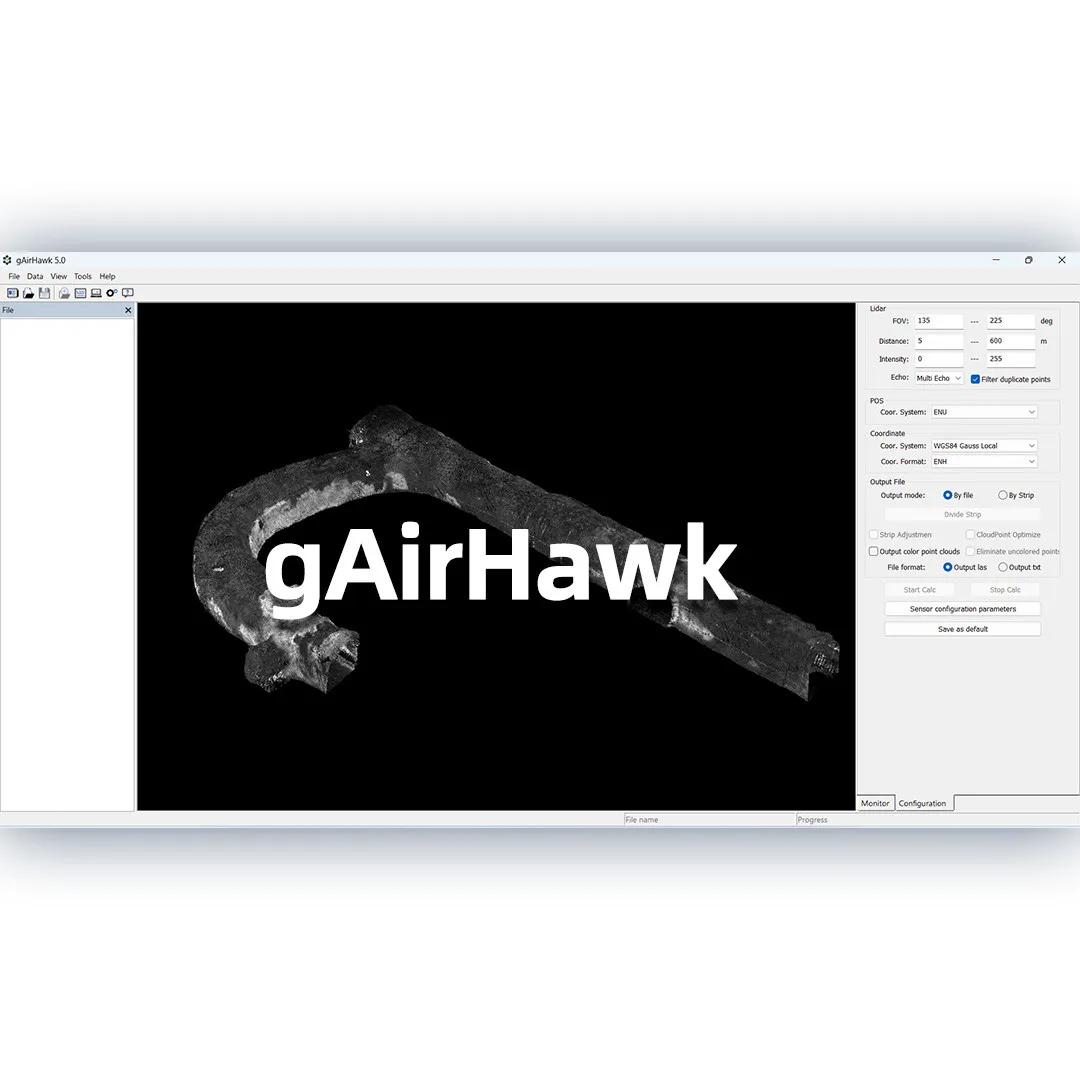
gAirHawk 5.0
Software de achiziție și preprocesare LiDAR
Software care configurează și monitorizează sistemul LiDAR în teren, apoi calculează traiectoria și norul de puncte cu o singură comandă.
- Versiune
- 5.0
- Sisteme de coordonate predefinite
- 4
Ofertă pentru Shuttle.
Descrie-ne lucrările și suprafețele pe care lucrezi. Revenim cu o ofertă completă, cu toate componentele incluse în livrare.